モーター選定で失敗しないための基礎知識
モーターのカタログを見ると出てくる「トルク」と「慣性モーメント」。これらは直進運動の「力」と「重さ」を回転に置き換えたもので、切っても切れない関係にあります。このページでは、シミュレーターやイメージ図と共に両者の違いと関係性を分かりやすく解説し、さらに便利な単位換算ツールも提供しています。
1. 実務で役立つ「単位換算ツール」
世界標準のSI単位系「N·m, kg·m²」だけでなく、昔ながらの重力単位系「kg·cm」や、海外製のインチ系単位「oz・in」など様々です。換算ツールで簡単に数値を変換しましょう。
2. 結論!トルクと慣性モーメントの違い
一言でいうと、トルクは「物体を回そうとする力の強さ」で、慣性モーメントは「物体の回りにくさ(重み)」を表します。
この2つの関係は、「車を加速させるとき」と同じ関係にあります。直線を走る車の「力 (F) = 質量 (m) × 加速度 (a)」という法則を「回転」の世界に当てはめたものが両者の関係です。つまり「重い車ほど加速させるのに大きな力が必要」なように、「回りにくい物体(慣性モーメントが大)ほど、素早く回転させるのに大きな力(トルク)が必要」になります。
これらを「F = m × a」の形に当てはめると以下数式になります。
スクロールできます
| 運動の種類 | 動かす働き(要因) | 動かしにくさ(抵抗) | スピード変化(結果) | 基本計算式 |
|---|---|---|---|---|
| 直線運動 | 力 (F ) | 質量 (m) | 加速度 (a ) | F = m × a |
| 回転運動 | トルク (T ) | 慣性モーメント (I ) | 角加速度 (α ) | T = I × α |
トルクと慣性モーメントの関係をシミュレーション
スライダーを動かしてトルクと慣性モーメントのバランスを変えると、回転の勢いがどのように変わるのか確かめてみましょう!
コントロールパネル
慣性モーメント (I = mr² ): 0
角加速度 (α = T/I ): 0
現在の回転スピード (ω ): 0
3. そもそも「トルク」とは?
トルク(Torque)とは「回転させようとする働き(回す力の強さ)」のことです。
単位は「N・m」(ニュートンメートル)が使用されます。これは「加える力(ニュートン)」と「回転軸からの距離(メートル)」の掛け算で決まるため、この単位が使用されています。例えば1N・mは「回転軸の中心から1m離れたところを、100gの物体にかかる重力(約1N)で垂直に押したときの回す力」に相当します。これを数式で表すと下記になります。
※回転軸からの距離を「r」で表すのは、回転するポイントが描く円の「半径(radius)」にあたるためです。
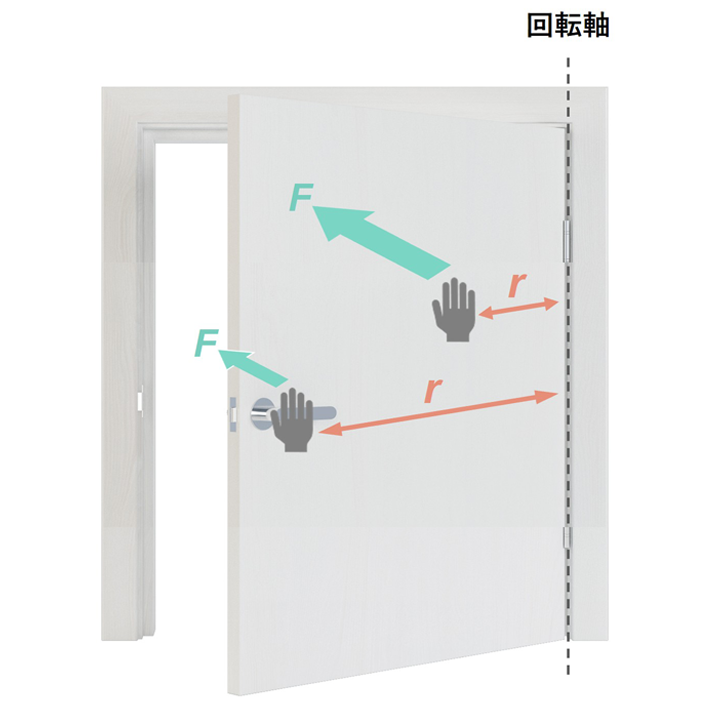
ドアを軽い力で閉めるには?
蝶番(回転軸)のすぐ近くを押すと重く感じますが、ドアノブ側(遠い場所)を押すと「軽い力 (F )」で開きます。これは「距離(r )」を稼ぐことで、小さな力でも大きな「トルク(𝚻 )」を生み出しているからです。
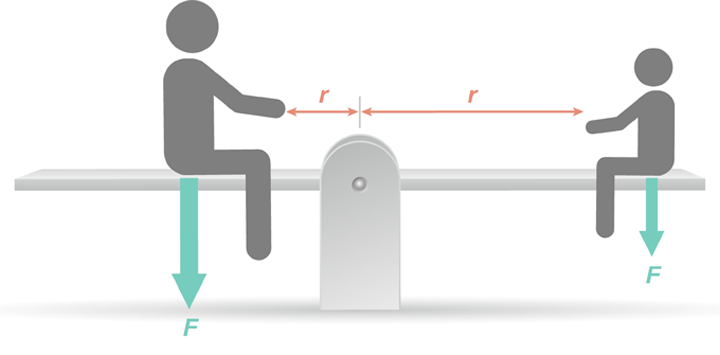
体重の違う人がシーソーで釣り合うには?
体重の軽い人が、重い人よりも支点(回転軸)から遠い位置に座ることで釣り合います。これは「距離(r )」を大きくすることで、自身の小さな「力 (F )」によって生み出される「トルク (𝚻 )」を、重い人と同じ大きさにしているからです。
4. そもそも「慣性モーメント」とは?
慣性モーメント (Moment of Inertia) とは、物体が「どれだけ回転しにくいか(一度回ったら止まりにくいか)」を表す数値です。
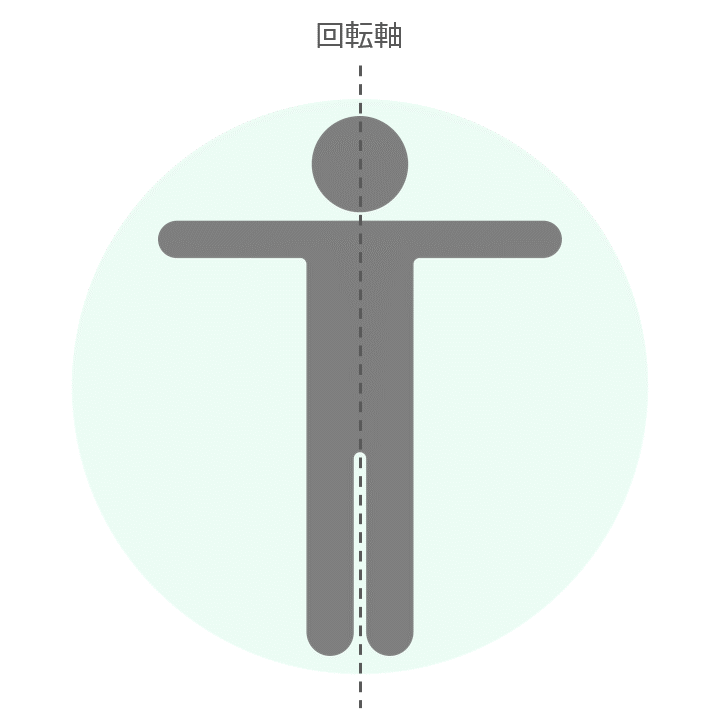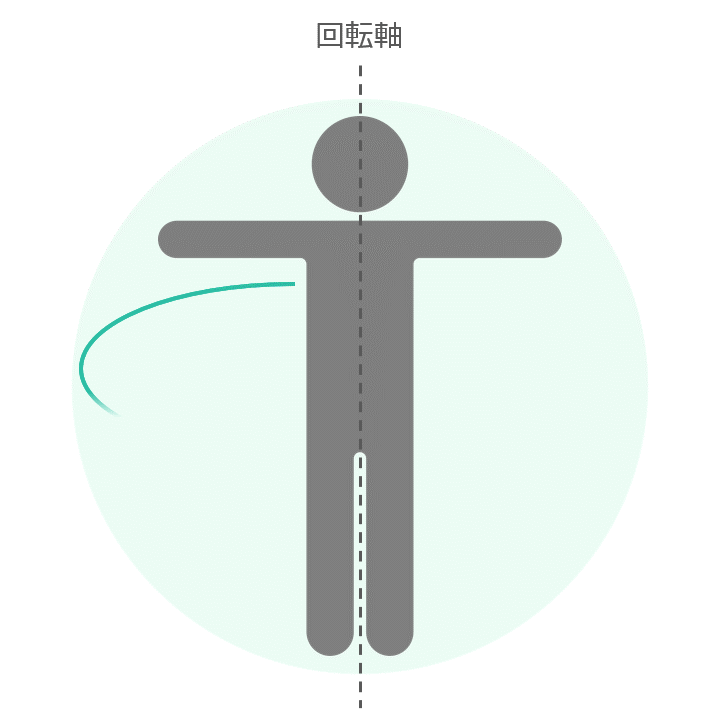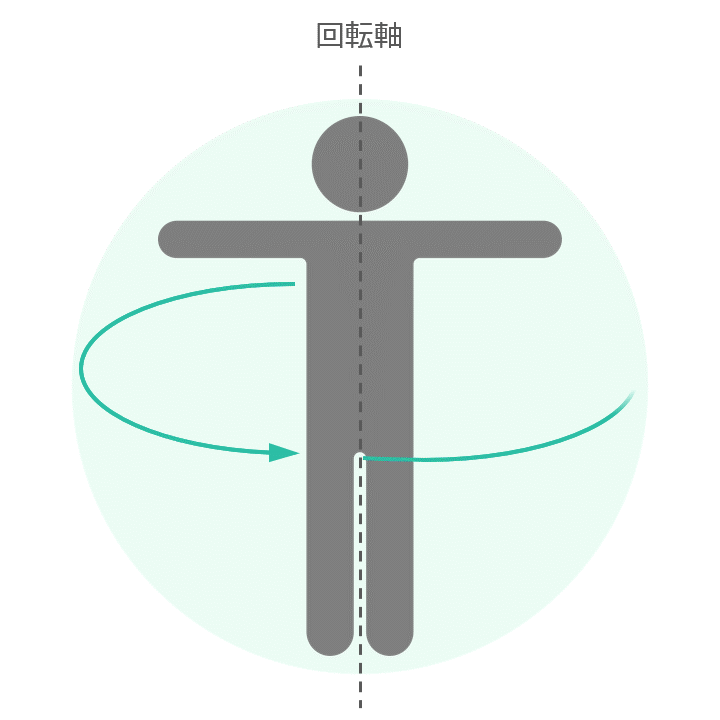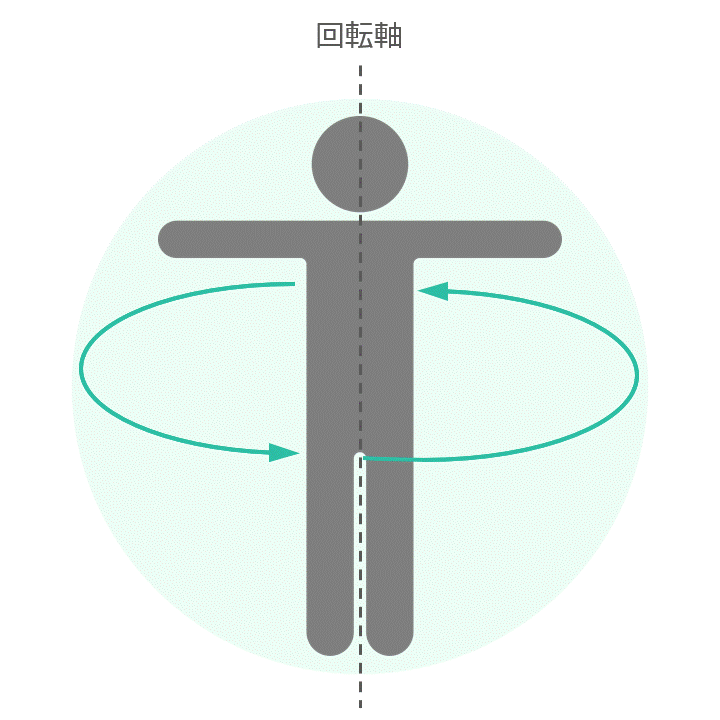
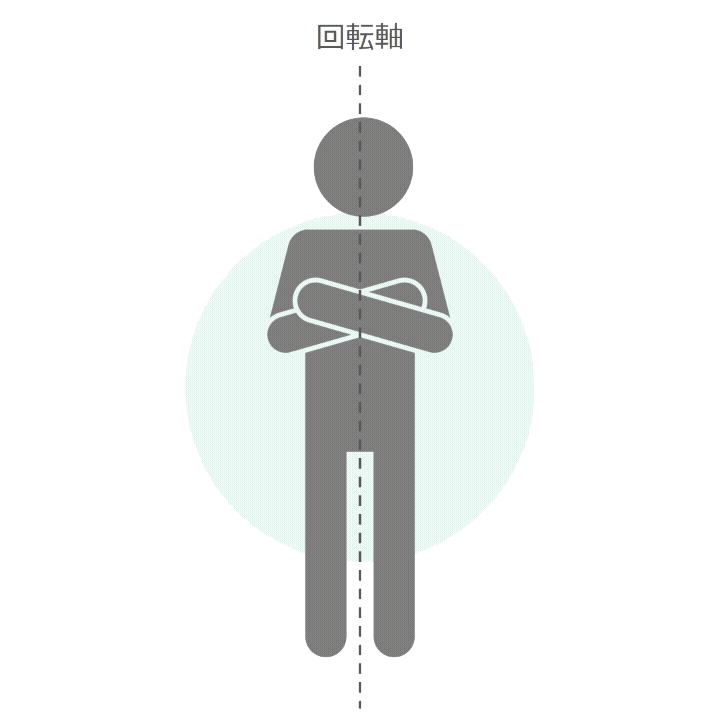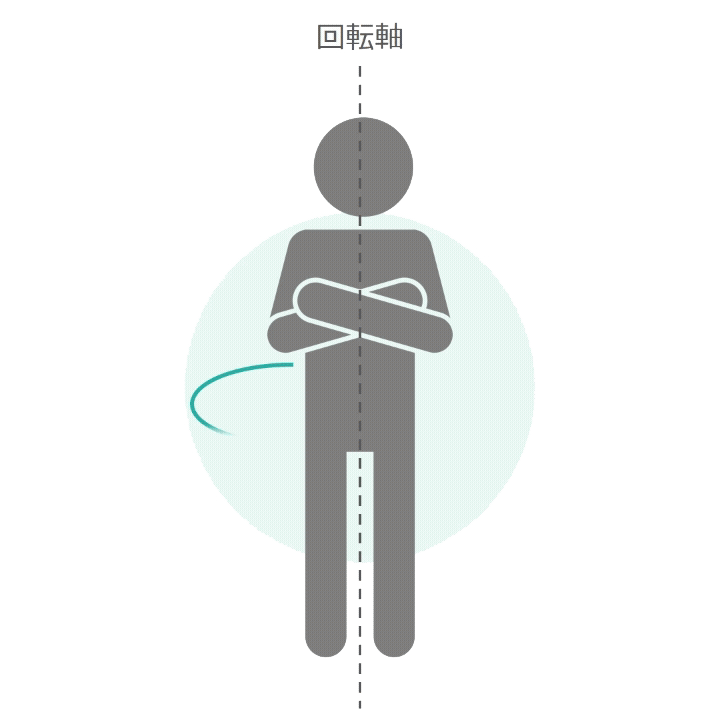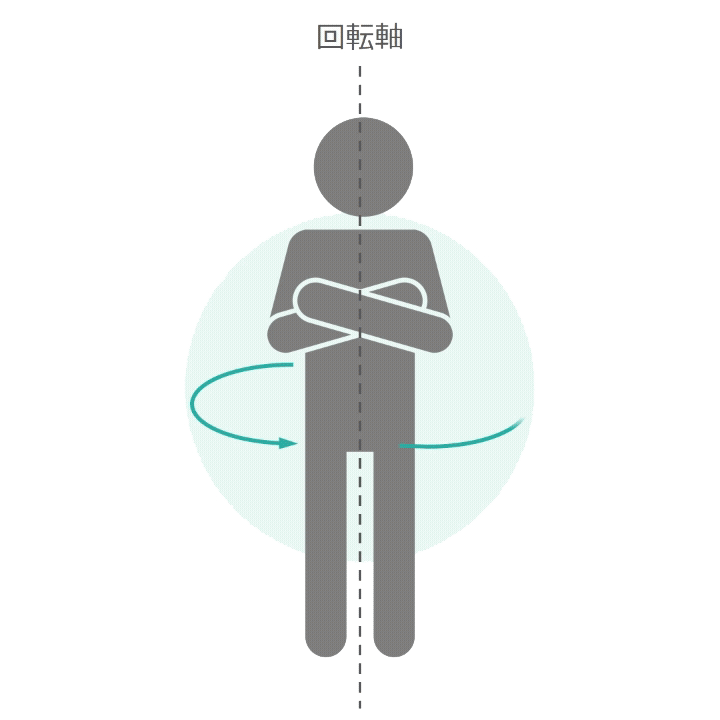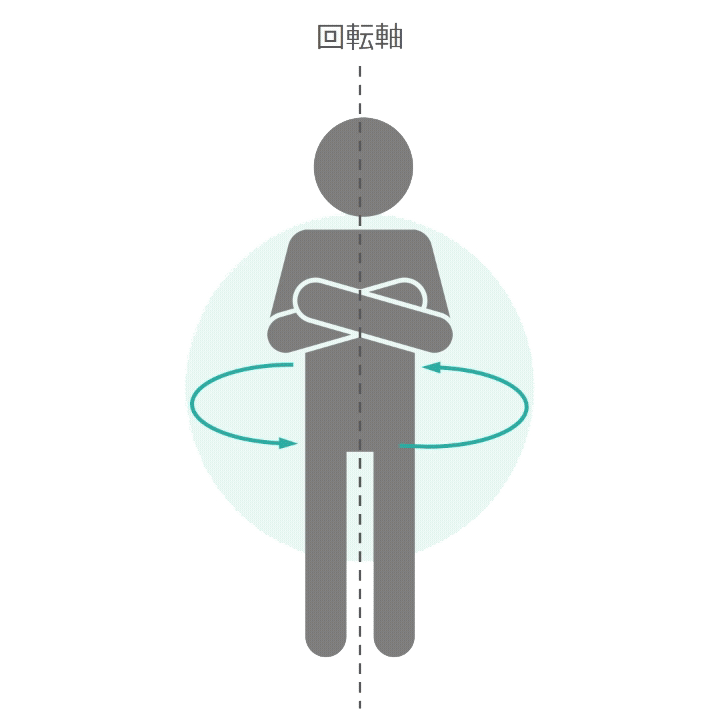
単なる物体の重さだけでなく、その質量が「回転軸からどれくらい離れた場所に分布しているか」によって値が大きく変わるのが特徴です。単位は「kg・m²」(キログラム平方メートル)が使用されます。これは物体の「質量(キログラム)」と「回転軸からの距離の2乗(平方メートル)」の掛け算で決まるため、この単位が使用されています。例えば1kg・m²は「回転軸の中心から1m離れたところに、1kgの重りがあるときの回転しにくさ」に相当します。これを数式で表すと下記になります。
👉 設計のポイント
回転軸からの距離が2倍になると、慣性モーメントは2の2乗で4倍にもなります。
そのためロボットアームなどを設計する際は、モーターなどの重い部品を中心軸の近くに配置するだけで、動きが機敏になります。
腕を広げたとき
質量が回転軸から遠い
腕を体に密着させたとき
質量が回転軸から近い
モーターに関する資料請求・お問い合わせはこちらから
関連ページ