モーターのトルク計算式
モーターを選定する上で欠かせない、慣性モーメント(イナーシャ)、負荷トルク、必要トルクの計算式です。円板や円柱、ボールねじなど、様々な駆動機構における計算式をまとめていますので、設計時の参考にしてください。
慣性モーメントの計算
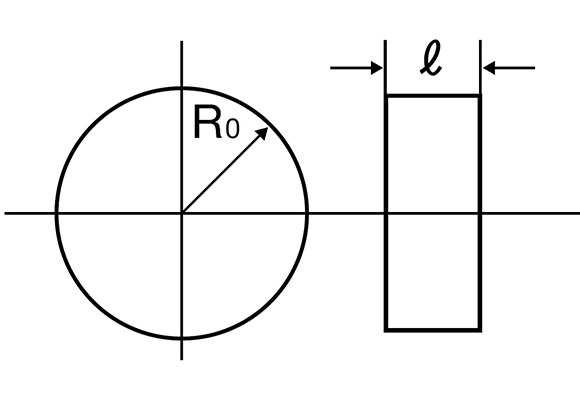
円板・円柱
モーター軸に直接円板形状の負荷が取り付けられている場合
- ・ W: 質量 [kg]
- ・ g: 重力加速度 = 980 [cm/s2]
- ・ R0: 外半径 [cm]
- ・ ρ: 比重量 [g/cm2]
- ・ ℓ: 長さ [cm]
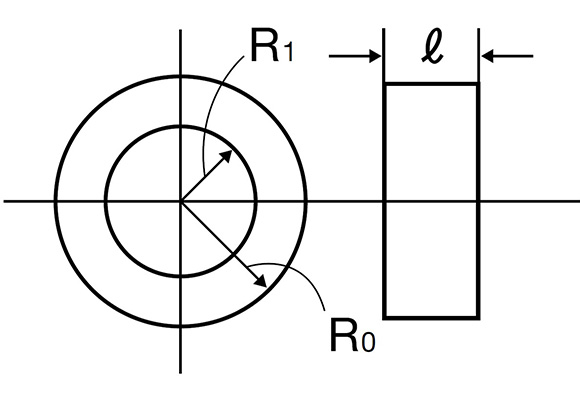
中空円板・円柱
ギアやプーリーなど、中心が空洞になっている場合
- ・ W: 質量 [kg]
- ・ g: 重力加速度 = 980 [cm/s2]
- ・ R0: 外半径 [cm]
- ・ R1: 内半径 [cm]
- ・ ρ: 比重量 [g/cm2]
- ・ ℓ: 長さ [cm]
平行運動体
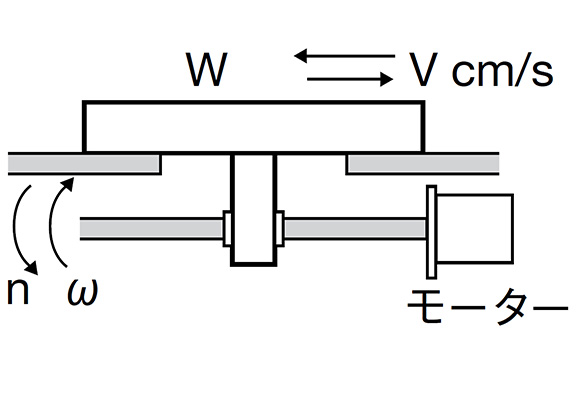
ボールねじなどモーターの回転運動を直線運動に変換して駆動させる場合
- ・ W: ワーク・テーブル質量 [kg]
- ・ g: 重力加速度 = 980 [cm/s2]
- ・ P: ピッチ [cm]
- ・ α: 1パルスあたり移動量 [cm]
- ・ θx: 1パルスあたりステップ角 [deg]
- ・ n: 回転数 [rpm]
吊り上げ・下げ
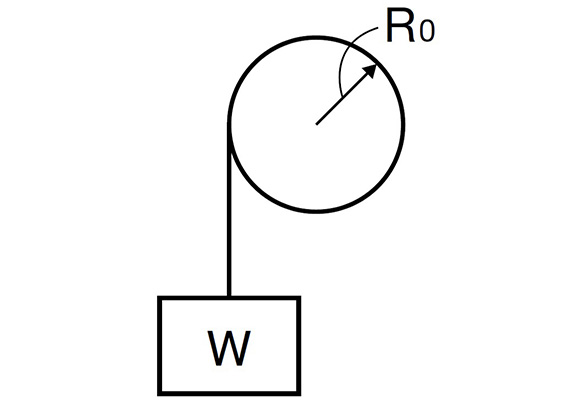
ドラムなどを介して質量を垂直に昇降させる場合
- ・ W: 吊り質量 [kg]
- ・ g: 重力加速度 = 980 [cm/s2]
- ・ R0: ドラム半径 [cm]
負荷トルクの計算
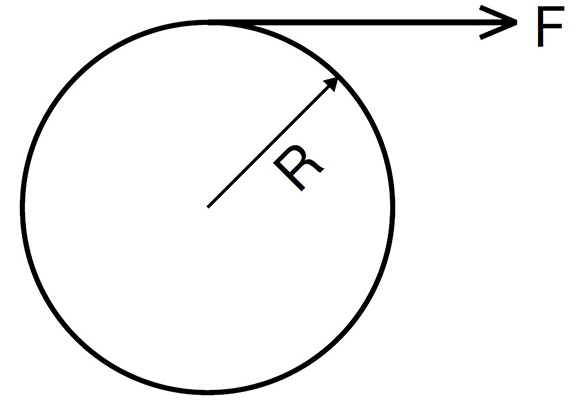
回転負荷トルク
- ・ R: 測定半径 [cm]
- ・ F: 引張り力 [kg]
ボールねじによるテーブル駆動
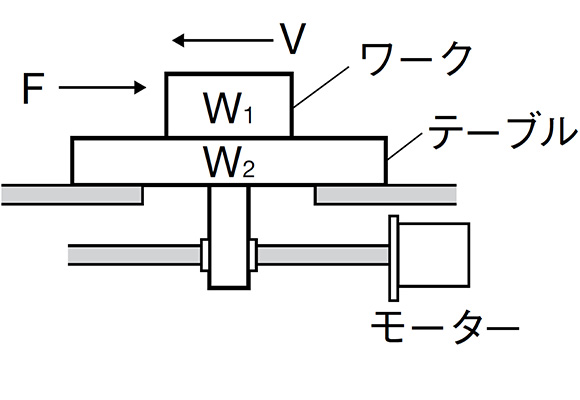
- ・ μ0: ボールねじ摩擦係数
- ・ Fa: 予圧力 [kg]
- ・ P: ピッチ [cm]
- ・ η: ボールねじ効率 = 0.85~0.95
- ・ F: 外力 [kg]
- ・ μ1: 比重量 [g/cm2]
- ・ W1: ワーク [kg]
- ・ W2: テーブル質量 [kg]
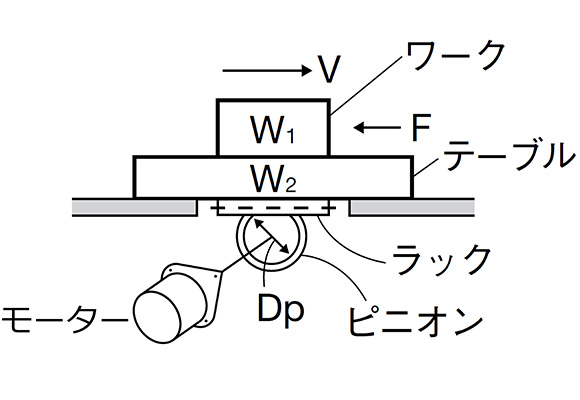
ラックピニオンによるテーブル駆動
- ・ Dp: ピニオンギヤピッチ径 [cm]
- ・ F: 外力 [kg]
- ・ μ1: テーブル摩擦係数
- ・ W1: ワーク [kg]
- ・ W2: テーブル質量 [kg]
角ねじによるテーブル駆動
● 角ねじ摩擦係数あり
- ・ Dp: 角ねじピッチ直径 [cm]
- ・ μ: 角ねじ部摩擦係数 = 0.1~0.3
- ・ W1: ワーク [kg]
- ・ W2: テーブル質量 [kg]
● 角ねじ摩擦係数なし
- ・ Dp: 角ねじピッチ直径 [cm]
- ・ μ: 角ねじ部摩擦係数 = 0.1~0.3
- ・ W1: ワーク [kg]
- ・ W2: テーブル質量 [kg]
- ・ α: 台形角度 [deg]
必要トルクの計算
- ・ Tm: 必要トルク [kg・cm]
- ・ Jm: モーター慣性モーメント [kg・cm sec2] (イナーシャ / 980 cm/s2)
- ・ J1: 負荷慣性モーメント [kg・cm sec2] (イナーシャ / 980 cm/s2)
- ・ θ1: ステップ角度 [deg]
- ・ f1: 立上げ周波数 [pps]
- ・ f2: 立上げ周波数 [pps]
- ・ t1: 加減速時間 [sec]
- ・ T1: 負荷トルク [kg・cm]
関連ページ
ステッピングモーターの技術情報
技術コラム
基礎知識
技術資料